← 전체 연구 보기웨어러블 로봇 장갑의
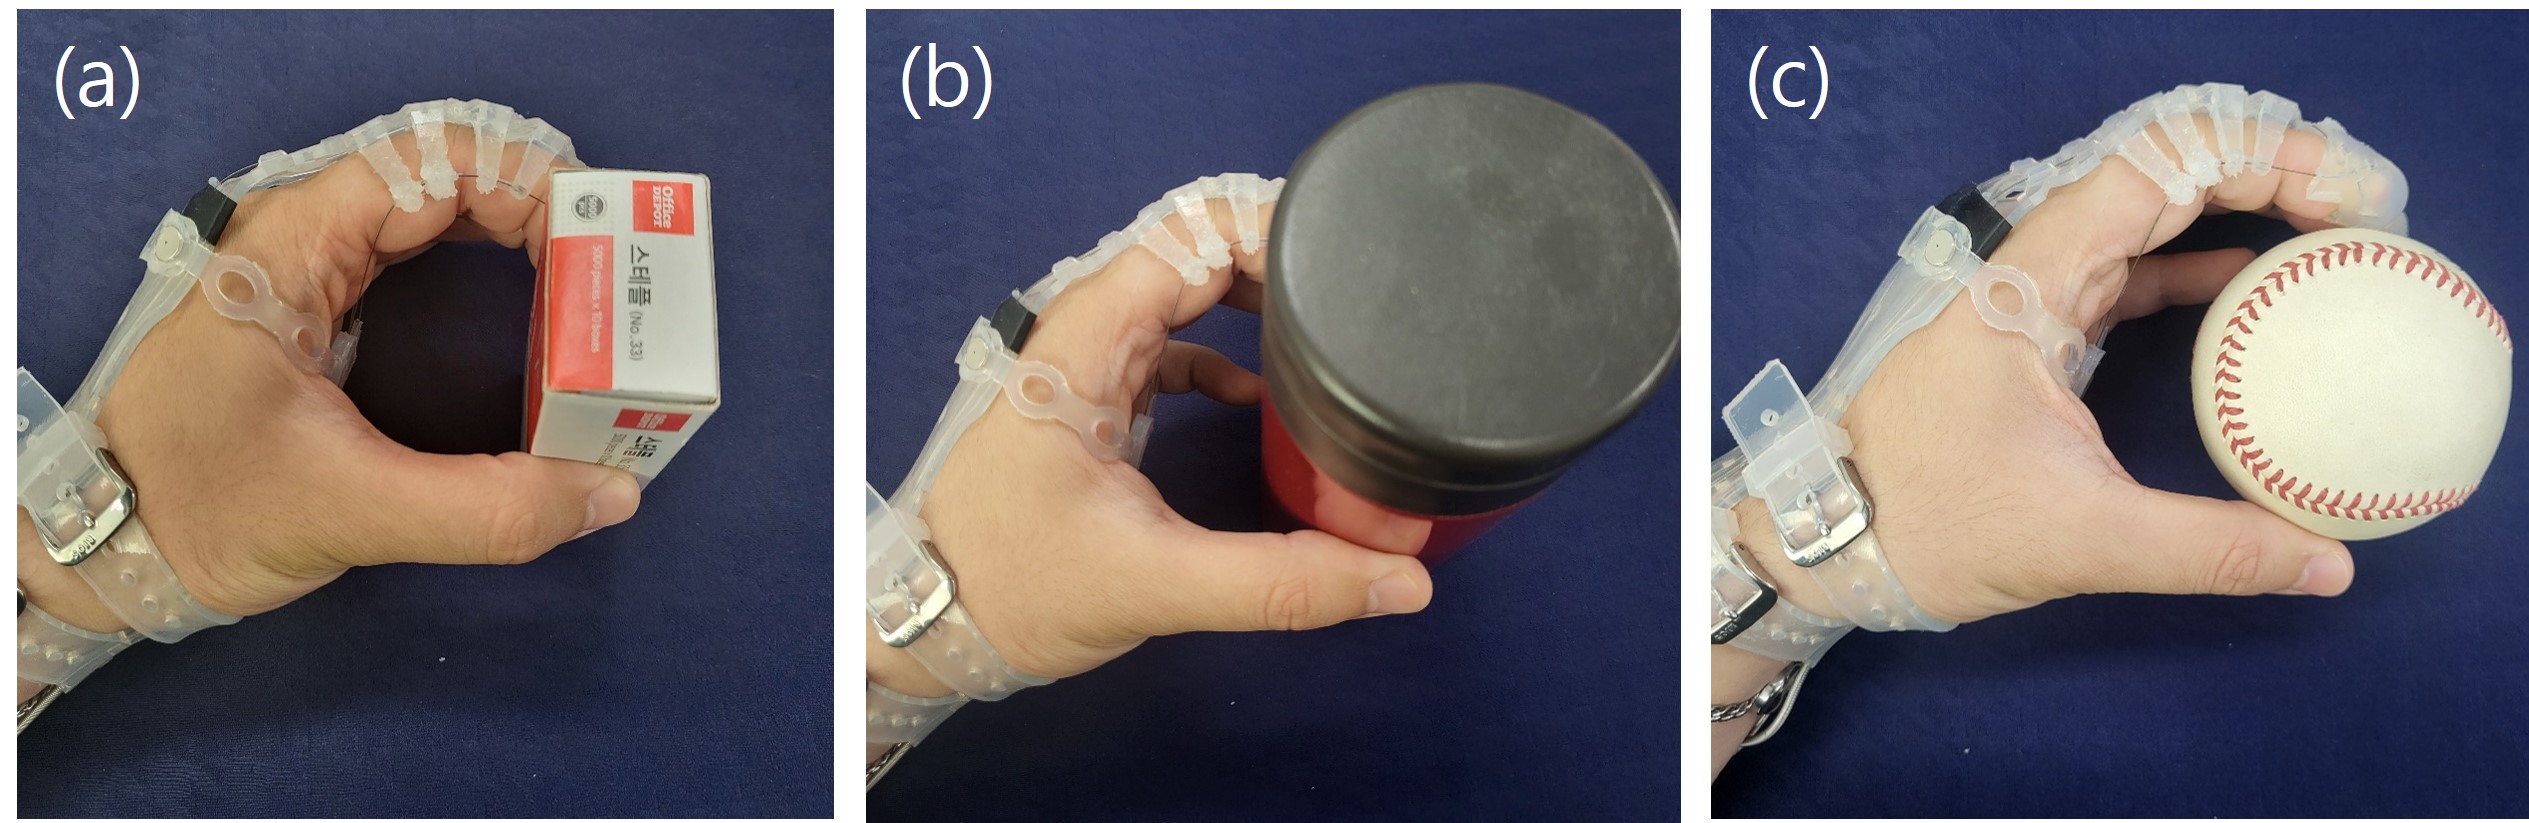
상자, 병, 야구공을 쥐는 실제 장갑 실험.
03 / WEARABLE ROBOT GLOVE
웨어러블 로봇 장갑의
물체 크기 추정
웨어러블 로봇 장갑을 이용한 물체 크기 및 파지력 추정 연구.
장갑 구동
2 motors
굽힘과 폄을 위한 텐던 구동
생활 물체 실험
3종
상자 · 병 · 야구공
프로젝트 기간
2021–2024
2021.07–2024.02
구동 신호를 이용한 물체 크기 추정
모터가 와이어를 당겨 손가락의 굽힘과 폄을 보조하는 텐던 구동 장갑. 물체 크기에 따라 달라지는 접촉 시점과 와이어 이동량을 이용해, 착용부의 추가 센서 없이 구동 신호로 물체 크기 추정.
측정 장치와 구동 제어
와이어 장력 측정 장치, 크기 조절형 파지력 측정 장치와 구동 모터 제어 담당. 장력은 구동부에서, 파지력 기준값은 물체 역할의 별도 장치에서 측정.
두 모터로 굽힘·폄을 구동하며 엔코더·장력 데이터 수집. 조절형 실험 물체를 이용해 크기에 따른 구동 상태와 파지력 관계 비교.
접촉 검출과 파지력 추정
엔코더와 와이어 장력으로 손·물체의 접촉 시점을 검출해 물체 크기 추정에 활용. LSTM과 선형회귀를 연결한 추정 흐름을 검토하고, 추정 크기를 파지력 추정의 입력으로 사용.
엔코더·장력 측정→접촉 시점 검출→물체 크기 추정→파지력 추정
생활 물체를 이용한 실험
조절형 실험 물체에 이어 상자·병·야구공을 반복 파지하며, 크기와 형상에 따른 추정값 비교.
| 물체 | 비교 치수 | 크기 |
|---|---|---|
| 상자 | 짧은 변 | 4.1 cm |
| 병 | 지름 | 6.2 cm |
| 야구공 | 지름 | 7.23 cm |
자료와 해석자료: 연구 포트폴리오와 실험 기록. 플랫폼: Exo-Glove Poly II. 담당 범위: 계측 장치·구동 제어·데이터 수집.