← 전체 연구 보기프린징 효과를 활용한
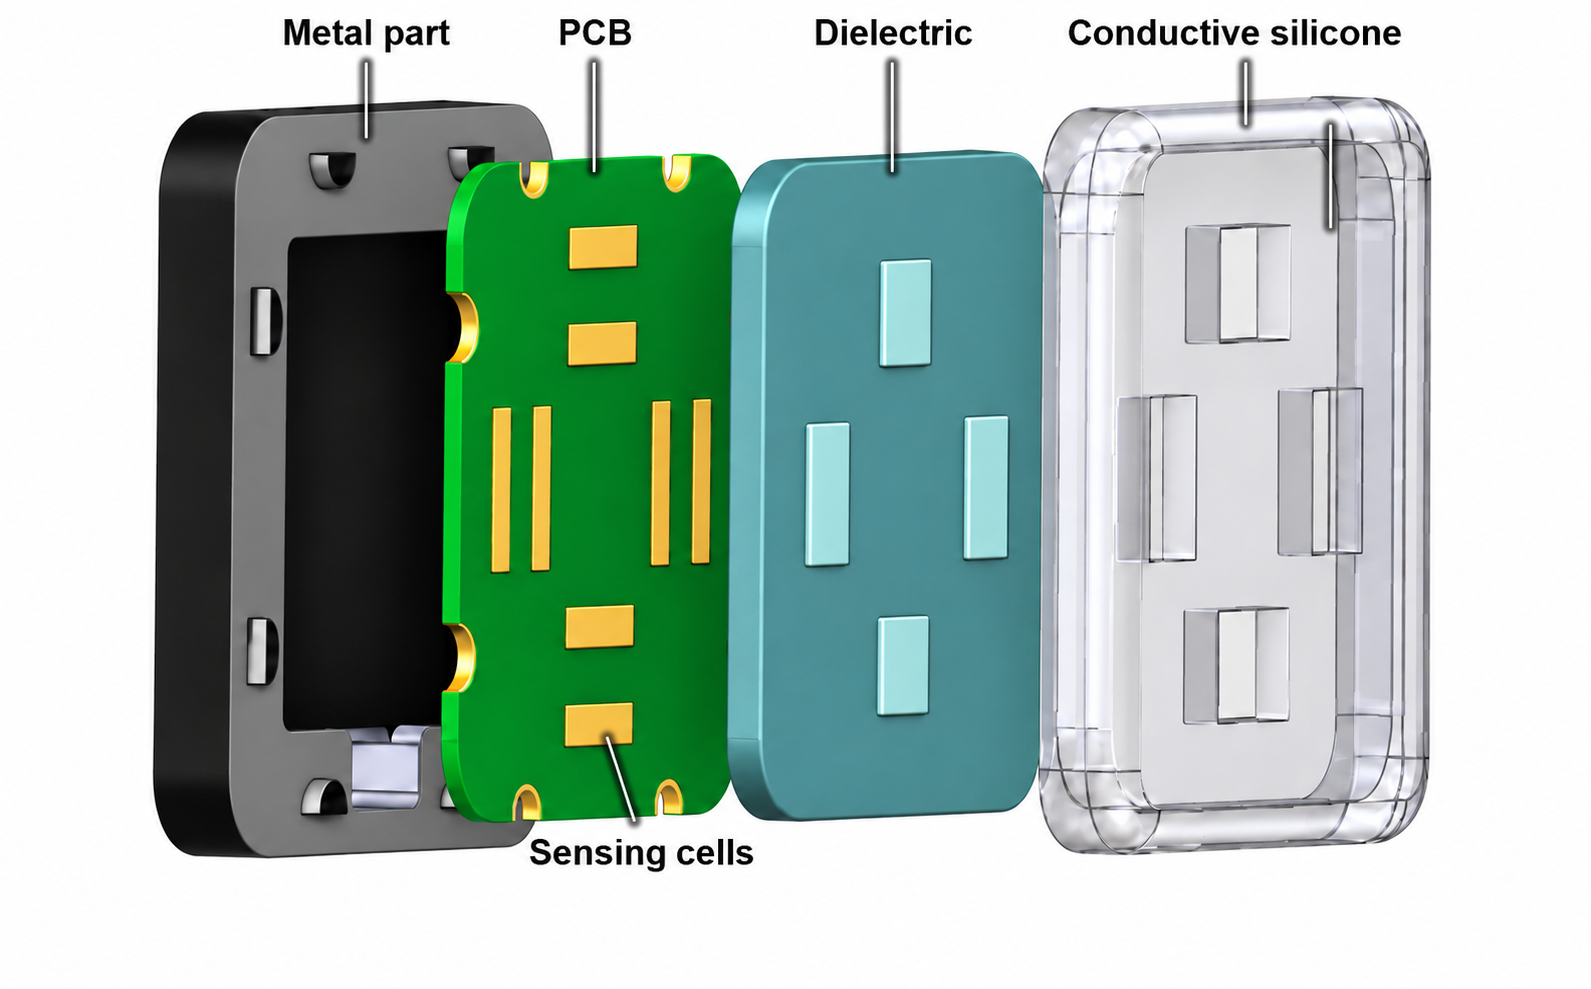
전극 PCB, 유전체, 전도성 접촉부와 지지부로 구성한 손바닥 센서의 CAD 설계.
04 / FRINGING-FIELD TACTILE SENSING
프린징 효과를 활용한
손바닥 촉각 센서 설계
프린징 효과를 활용한 손바닥용 3축 촉각 센서 설계 연구.
전극 구성
4 channels
대향 채널의 차이와 평균 사용
가로 변위 범위
±0.50 mm
각 x·y 방향의 시뮬레이션
압축 변위 범위
0–0.25 mm
정전용량 응답 비교
프린징 효과와 전극 배치
프린징 효과는 유한한 전극 가장자리에서 전기장이 겹침 영역 밖으로 퍼지는 현상. 가로 이동에 따라 겹침 면적과 가장자리 전기장이 함께 변하고, 압축에 따라 전극 사이 간격 변화.
위·아래 전극에 초기 오프셋을 두고 가로 이동·압축에 따른 정전용량 비교. 계산 결과에는 겹침 면적과 프린징 효과의 영향이 함께 포함.
전극 형상 비교
상대 유전율 2.75, 인가 전압 1 V 조건에서 전극 형상 비교. 길이·오프셋에 이어 폭·간격이 가로 이동과 압축 응답에 미치는 영향 검토.
검토 범위에서 폭 증가는 절대 전단 응답보다 압축 응답에 더 큰 영향. 형상과 가용 면적을 고려해 길이 5 mm, 폭 2–3 mm를 후보로 검토. 오프셋·폭의 관계는 추가 비교가 필요한 설계 가정.
- 비교한 전극 길이
- 1–5 mm
- 비교한 전극 폭
- 1–5 mm
- 유전율 / 인가 전압
- 2.75 / 1 V
- 단일 전극 전단 비교
- 총 0.50 mm 이동
4채널의 변위 응답
대향 채널의 차이로 x·y 방향 신호, 채널 평균으로 압축 신호 구성. 순수 축 방향 변위 시뮬레이션의 가로 방향 변화폭은 385.78 fF·385.79 fF, 압축에 따른 평균 증가는 80.58 fF.
| 응답 | 인가 변위 | 정전용량 변화 |
|---|---|---|
| x 차동 | −0.50~+0.50 mm | 385.78 fF span |
| y 차동 | −0.50~+0.50 mm | 385.79 fF span |
| 압축 평균 | 0~0.25 mm | 80.58 fF increase |
연구 범위
지정된 전극 변위에 대한 시뮬레이션 결과. 실제 접촉력 환산에는 유전체 변형과 조립 조건을 반영한 기계적 평가·힘 캘리브레이션 필요.
지정된 전극 변위에 대한 시뮬레이션 결과. 실제 접촉력 환산에는 유전체 변형과 조립 조건을 반영한 기계적 평가·힘 캘리브레이션 필요.
손바닥 센서 하드웨어 설계
전극 PCB, 유전체, 공통 이동 전극 역할의 전도성 실리콘과 금속 지지부 설계. 후속 단계는 모듈 제작, 채널 배치·초기 정전용량 확인, 제어 변위 시험과 기준 힘 비교.
자료와 해석전기장 시뮬레이션·하드웨어 CAD 설계 단계의 연구. 정전용량 수치는 지정한 전극 변위에 대한 계산 결과.