연구자 소개YOUCHAN CHOI · CV↗dbcks0902@skku.edudbcks0902@naver.com+82 10-3578-3364로봇의 손끝에
TACTILE SENSING & ROBOTICS
로봇의 손끝에
감각을 더하다.
촉각 센서를 통한 접촉력·접촉 위치 측정.
센서 구조와 회로의 설계·제작부터
로봇손·그리퍼 적용과 실험 평가까지.
Fx / Fy / Fz + CONTACT POSITION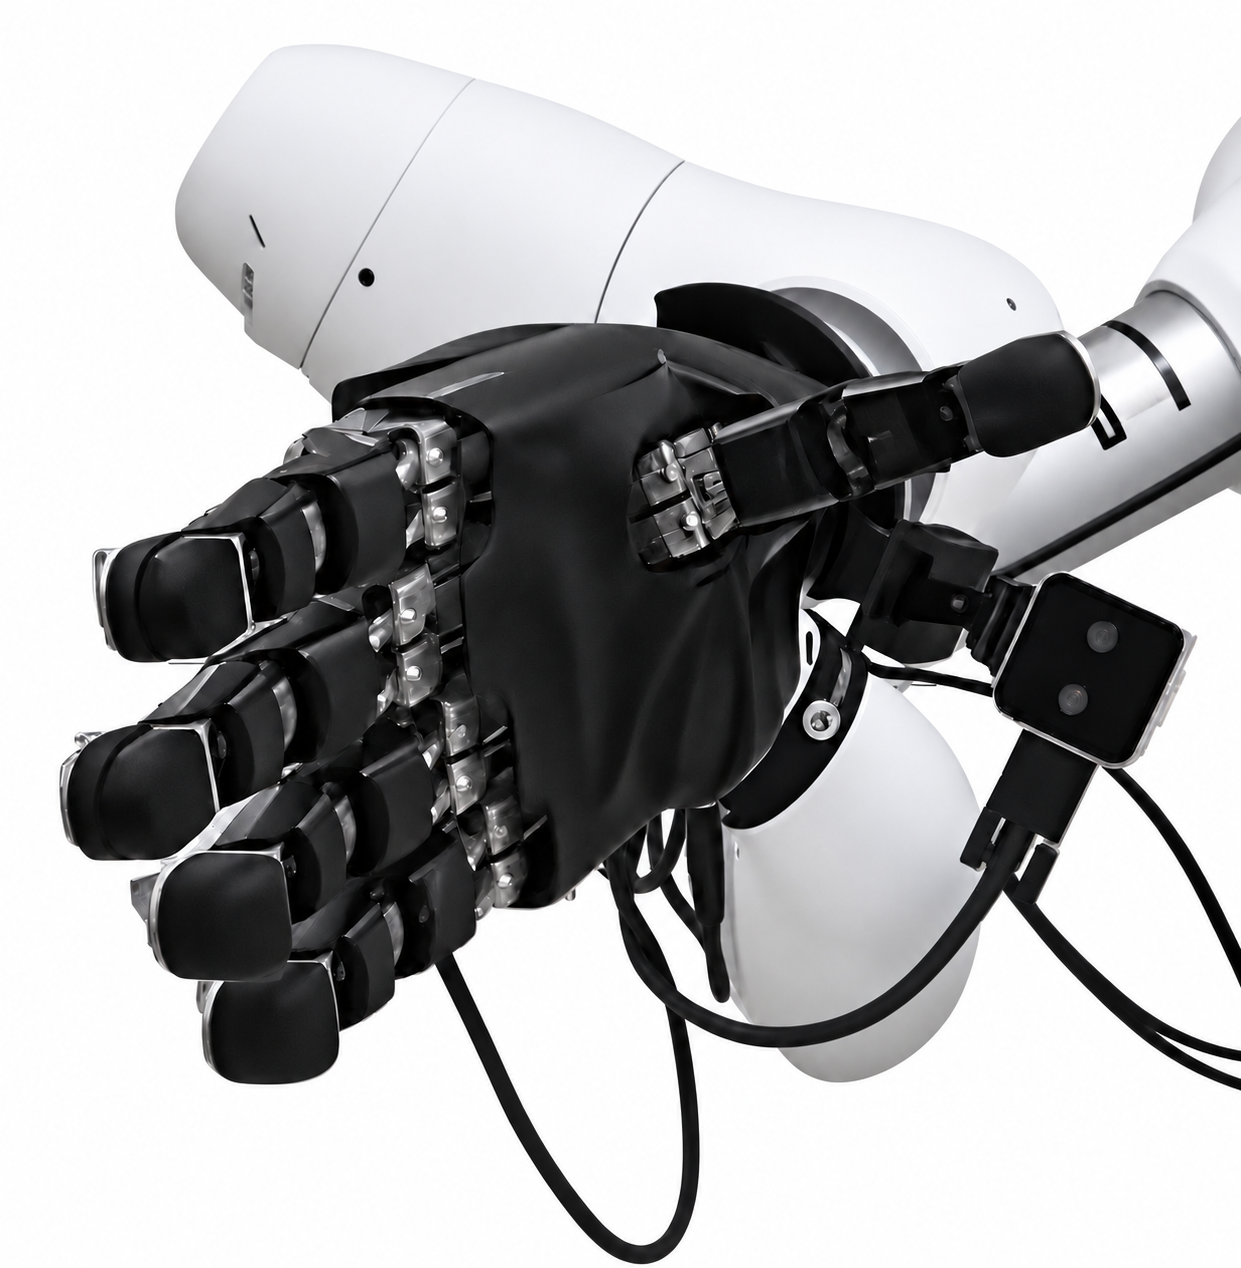 AIDIN-HAND / FINGERTIP TACTILE SENSOR
PROTOTYPE / BACKGROUND EDITED
AIDIN-HAND / FINGERTIP TACTILE SENSORPROTOTYPE / BACKGROUND EDITED
RESEARCH FOCUS접촉을 측정하고, 활용하는 연구
SENSE3축 힘 · 접촉 위치
BUILD센서 구조 · 전장 설계
INTERACT로봇손 · 그리퍼 · 장갑
SELECTED RESEARCH / 01—04
주요 연구 활동
손끝·그리퍼 촉각 센서, 웨어러블 장갑과 손바닥 센서 설계를 소개합니다.
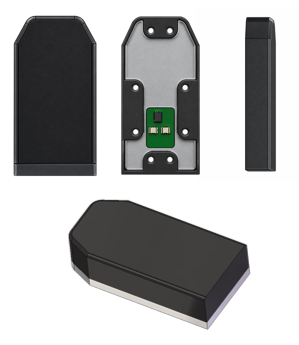 02 / RESEARCH ARCHIVE
WEARABLE ROBOT GLOVE
웨어러블 로봇 장갑의
물체 크기 추정
웨어러블 로봇 장갑을 이용한 물체 크기 및 파지력 추정 연구.
계측 하드웨어 · 구동 제어 · 실물 실험연구 자세히 보기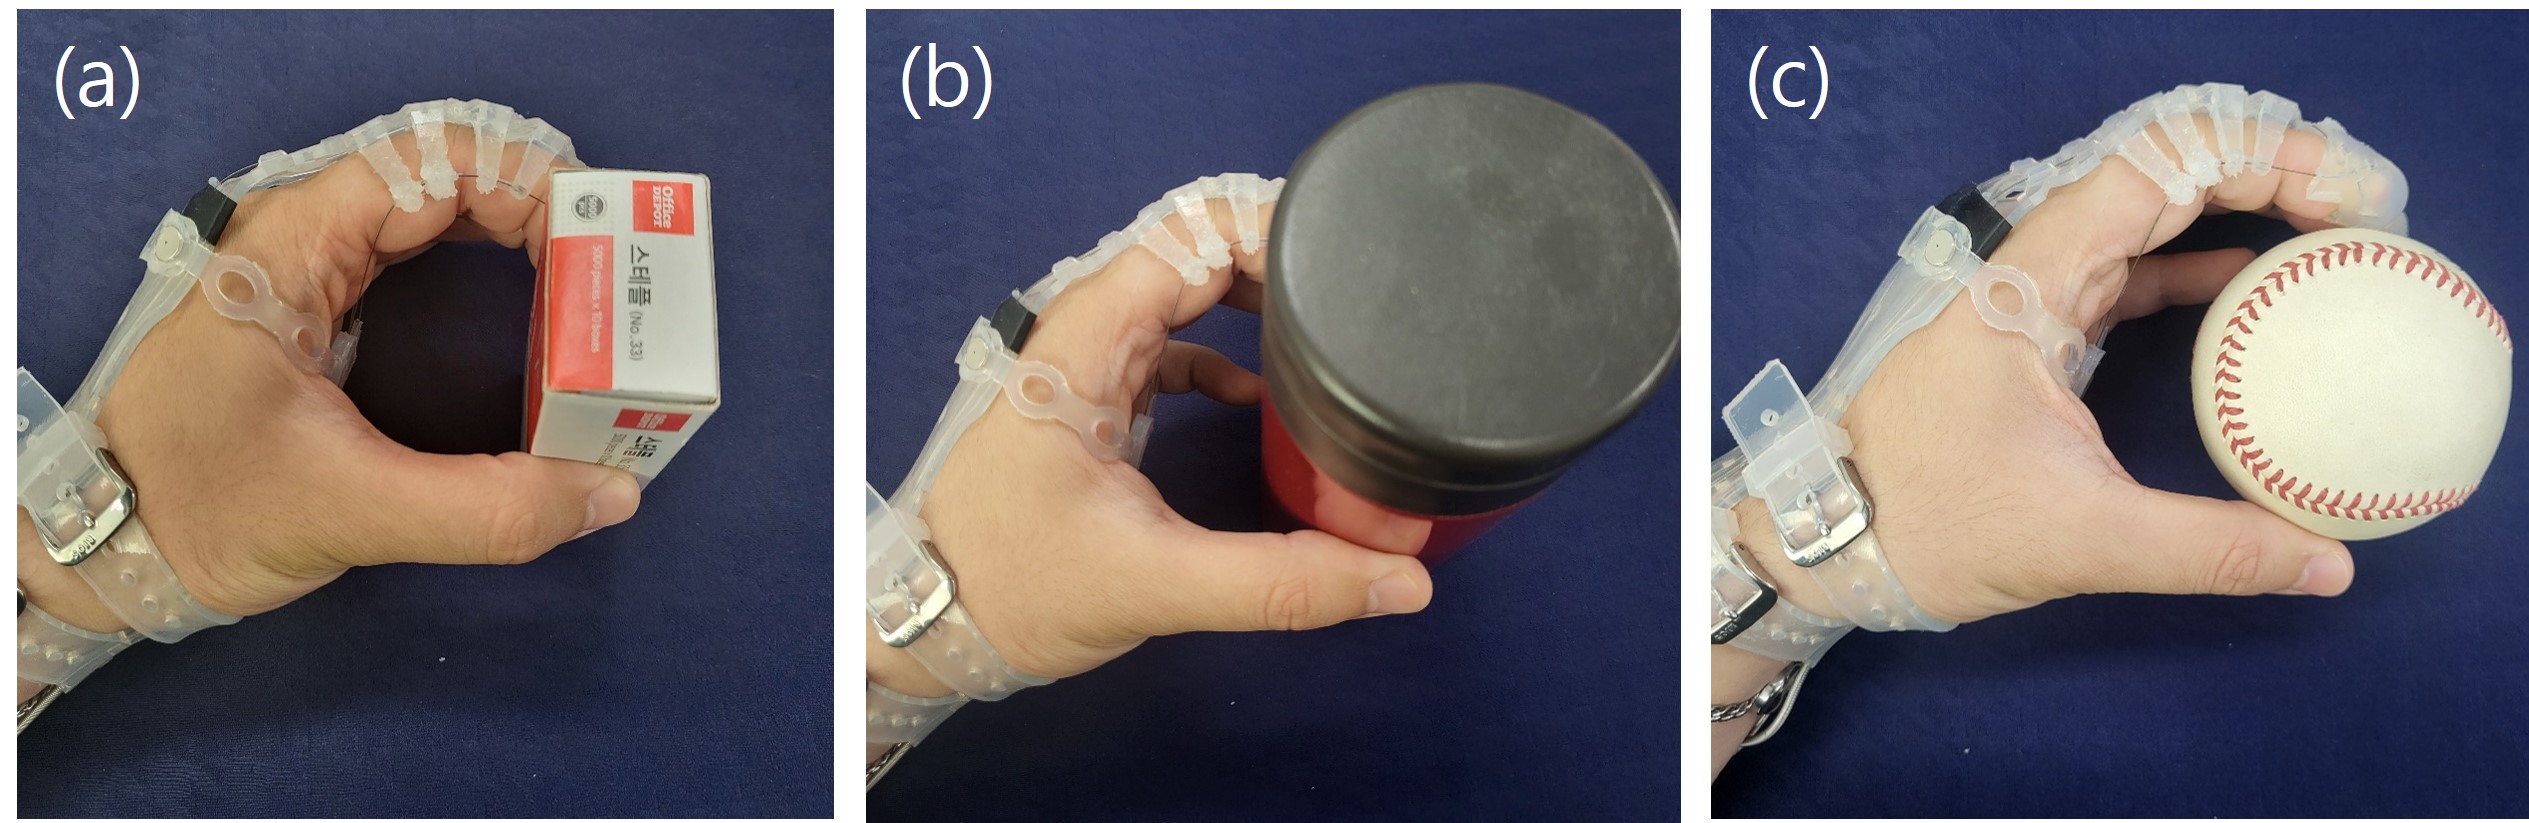 03 / RESEARCH ARCHIVE
FRINGING-FIELD TACTILE SENSING
프린징 효과를 활용한
손바닥 촉각 센서 설계
프린징 효과를 활용한 손바닥용 3축 촉각 센서 설계 연구.
정전용량 시뮬레이션 · 전극 및 하드웨어 설계연구 자세히 보기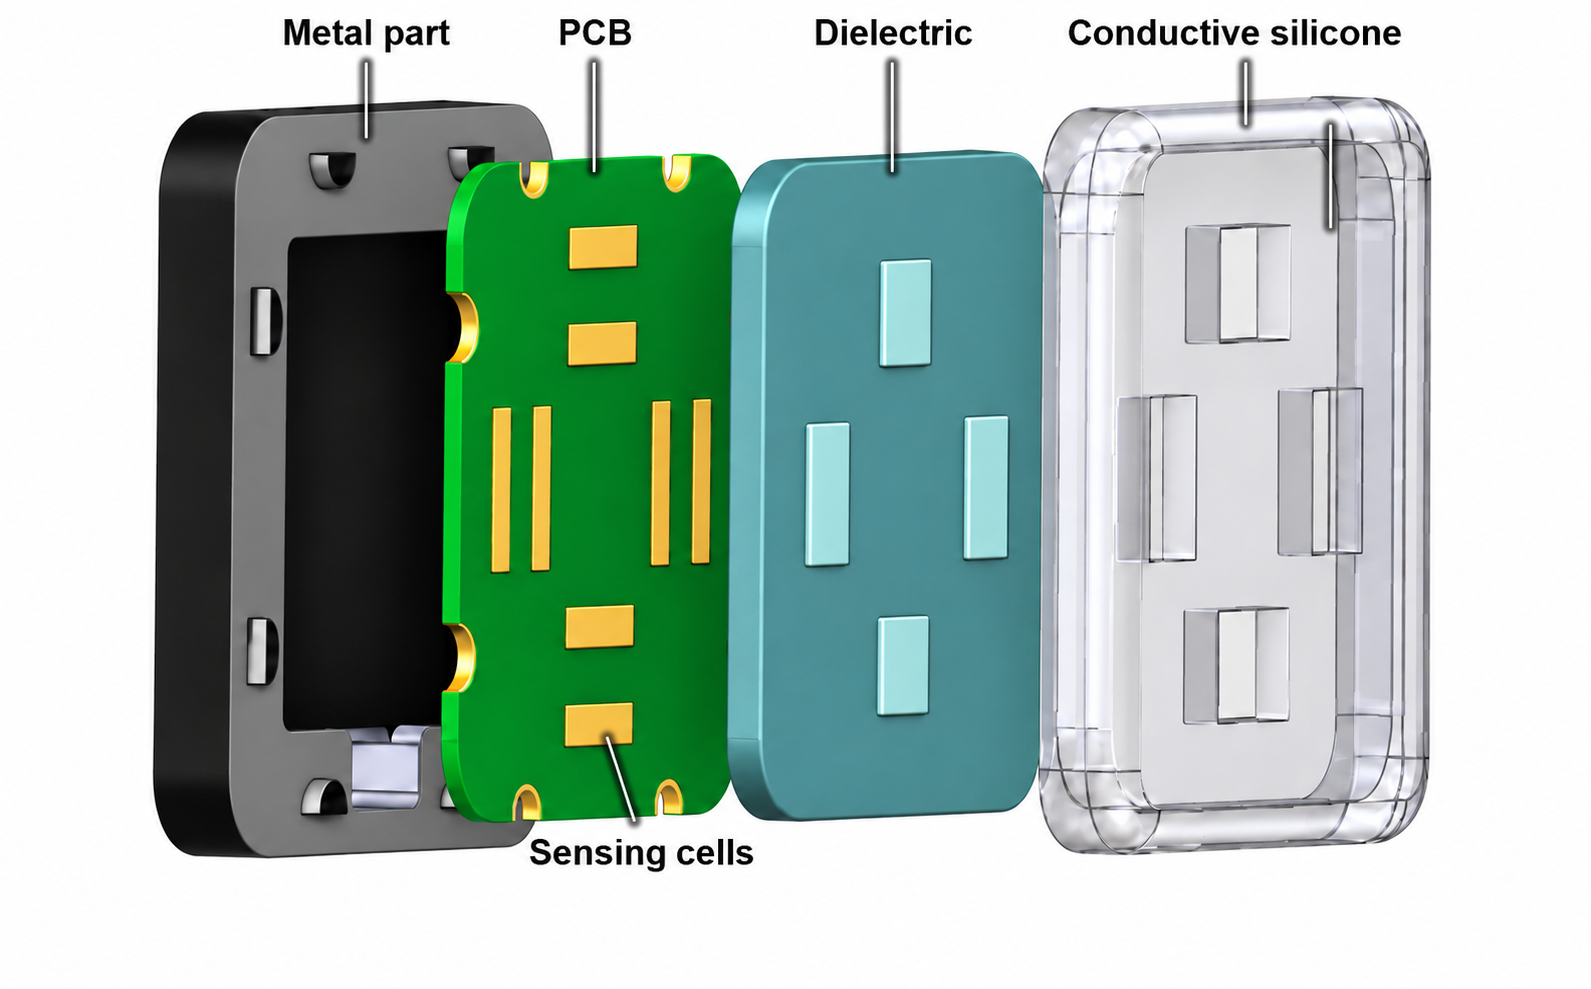 04 / SIMULATION & CAD
FROM DESIGN TO EXPERIMENT
하드웨어와 실험을 잇는 과정
센서 구조 설계 → 제작 → 기준 센서 비교 → 로봇 적용.
01 / DESIGN
구조·전극 설계
하중 전달 구조와 전극 배치 검토, 시뮬레이션 비교.
02 / BUILD
제작·전장 통합
실리콘 성형·PCB 제작·조립과 측정·처리·통신 회로 통합.
03 / CALIBRATE
계측·캘리브레이션
훈련·평가 데이터 분리와 기준 센서 비교를 통한 힘·위치 추정 성능 평가.
04 / APPLY
로봇 적용·시험
손가락·그리퍼 장착 후 접촉·파지 과정의 센서 출력 확인.
ABOUT / YOUCHAN CHOI
최유찬
Youchan Choi
성균관대학교 지능형로봇학과 · 석사과정
Department of Intelligent Robotics
Sungkyunkwan University
로봇의 접촉 상태 인지를 위한 촉각 센서 구조·회로 설계. 정전용량 신호 기반 힘·접촉 위치 추정과 기준 센서 비교 평가.
소형 손끝 센서의 3축 측정 원리를 그리퍼 접촉면으로 확장하고, 손바닥용 전극 구조 시뮬레이션 수행. 웨어러블 로봇 연구에서는 장력·파지력 계측 장치와 구동 제어 담당.
MASTER'S THESIS RESEARCH
Capacitive Tactile Sensors for Three-Axis Force and Contact-Position Estimation in Robotic Applications