로봇손용 3축
손끝 촉각 센서
로봇손에 장착 가능한 3축 촉각 센서 연구.
3축 힘·접촉 위치 실험
접촉면을 따라 움직이거나 수직·전단 하중을 가하며 접촉 위치와 3축 힘을 확인하는 실험.
센서 구조와 측정 원리
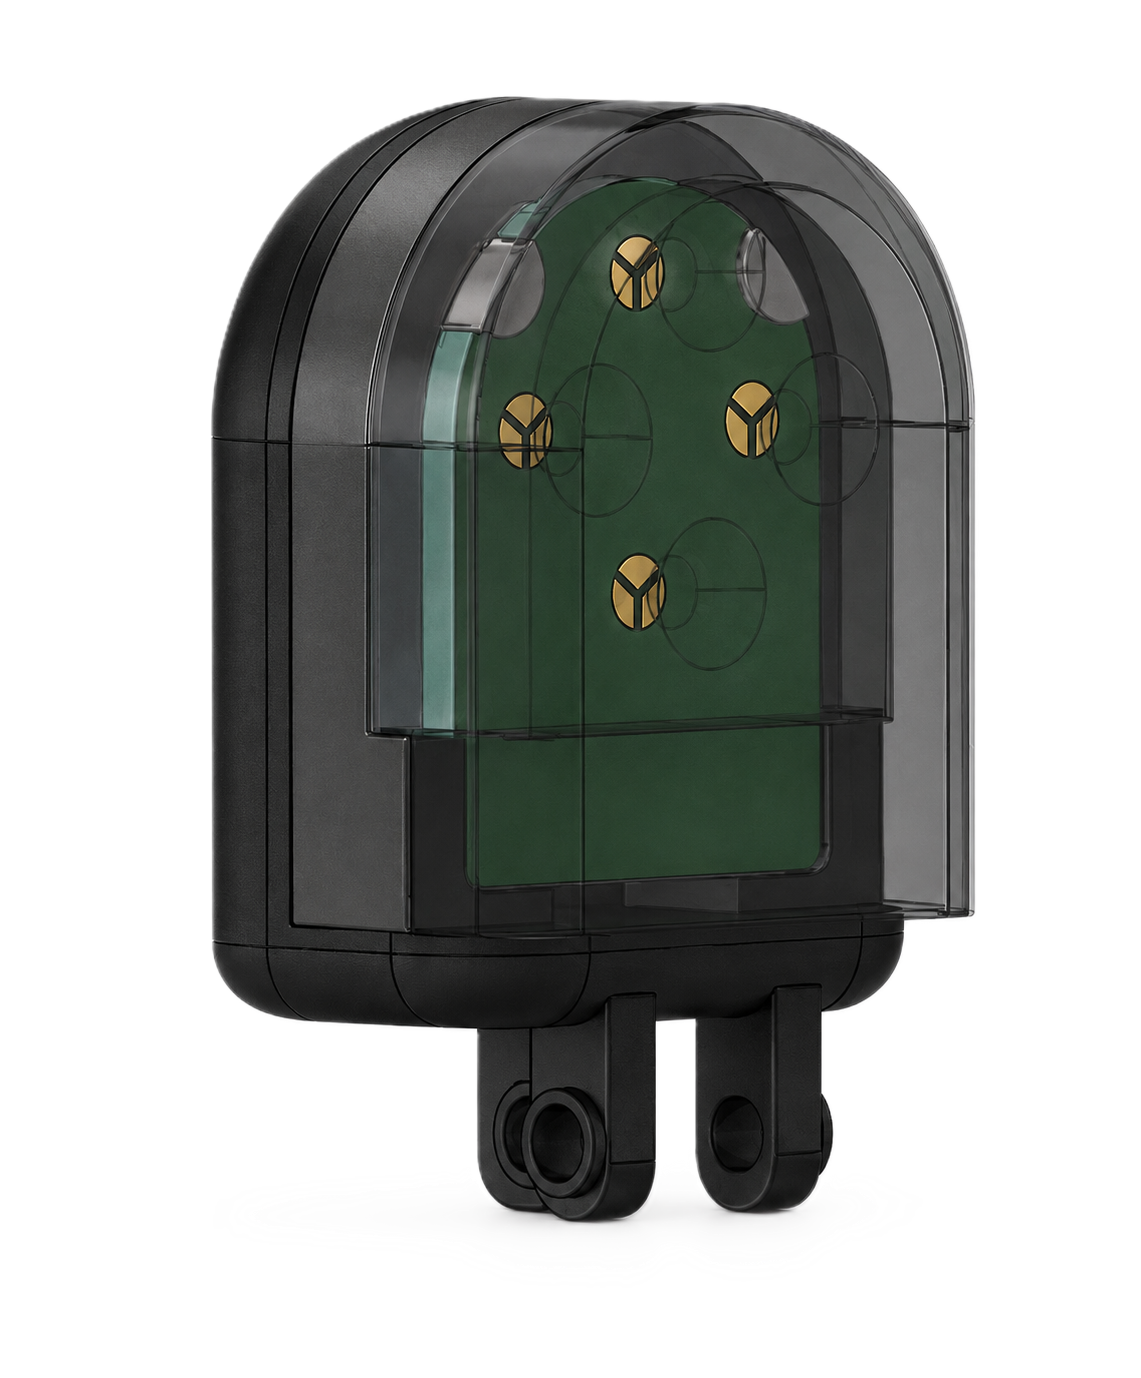
연속된 실리콘 접촉면 아래에 네 개의 역원뿔대 구조를 배치하고, 각 원형 전극을 같은 크기의 세 섹터로 분할. 수직 압축에 따른 공통 정전용량 변화와 전단 변형에 따른 섹터 간 차이를 이용해 3축 힘을 추정.
Park 등(2025)의 1축 그리퍼용 손끝 센서 구조를 바탕으로 세 섹터 전극과 3축 캘리브레이션을 도입. 로봇손 장착 길이를 줄이고 측정·처리·통신 회로를 하나의 모듈에 통합.
- 센서 외형
- 17.5 × 21.5 × 9 mm
- 전극 구성
- 4 groups / 12 sectors
- 선택한 그룹 간격
- 6 mm
- 회로
- 4-layer PCB · AD7147
- 접촉부
- 전도성 실리콘 + 유전체
- 출력
- Fx, Fy, Fz · contact position
외형 치수에서 손가락 장착부 제외. 그룹 간격은 5–7 mm 설계 범위에서 센서 크기를 고려해 6 mm로 선정.
회로 구성과 캘리브레이션
3축 전동 스테이지와 AFT50-D15 기준 힘·토크 센서를 이용한 캘리브레이션. 무부하 오프셋, 시간과 좌표계를 보정한 뒤 축별 20회 하중 데이터로 훈련하고, 분리한 축별 5회 반복으로 평가.
그룹별 정전용량 합으로 수직력, 섹터 차동 신호로 전단력 추정. 가중 최소제곱 적합으로 비하중 축의 출력을 억제하고, 네 그룹의 수직력 기여도를 가중치로 접촉 위치 계산.
힘·접촉 위치 추정 성능
독립 힘 추종 평가의 RMSE: 수직력 0.251 N, 두 전단력 0.296 N·0.304 N. 아래 표는 힘 추종을 기준으로 선정한 캘리브레이션 결과.
| 축 | 기록된 평가 하중 | RMSE |
|---|---|---|
| Fz | 0–20 N | 0.251 N |
| Fx | 약 −5.4~6.9 N | 0.296 N |
| Fy | 약 −5.4~8.0 N | 0.304 N |
별도 디커플링 평가에서 두 전단 축 사이의 0 N 기준 RMSE는 0.066 N·0.109 N으로 감소. 같은 조건의 힘 추종 RMSE는 0.397 N·0.391 N으로 증가해 교차축 억제와 힘 추종 사이의 상충 관계 확인.
지름 4 mm 팁과 약 5 N 하중으로 14개 지점의 접촉 위치 평가. 지점별 세 번의 누름 데이터를 모아 구한 중앙값의 평균 위치 오차는 0.074 mm. 각 지점의 대표 위치 오차로, 전체 표면의 순간 오차나 공간 분해능과는 구분.
로봇손 파지 실험
AIDIN-Hand에 센서를 장착해 파지·유지·해제와 외란 인가 실험 수행. 전단력 변화에 따라 손가락 닫힘을 조절하고 파지력을 높이는 동작 확인.
물체의 기준 센서는 외부 합력, 손끝 센서는 국부 접촉력 측정. 서로 다른 하중 경로를 반영하므로 두 신호의 크기 차이를 센서 오차로 직접 해석하는 데에는 제한.